Dies ist eine alte Version des Dokuments!
Faserbruchberechnung
Grundlegende Betrachtungsweisen
Für die folgenden Betrachtungen der Modellierung der Glasfaserabnahme während der Compoundierung wird zunächst die reale Geometrie in ein Kanalmodell übertragen, welches in der Ebene abgewickelt betrachtet wird. Das Kanalmodell wird kinematisch umgekehrt, so dass die Strömungsprozesse unter folgenden Annahmen beschrieben werden können:
- Laminare, stationäre Strömung
- Hochviskose Schmelze
- Fließverhalten wird beschrieben durch das Potenzgesetz.
In Anlehnung an [Ans93] und [Mel98] kann in teilgefüllten Schneckenzonen im Kanal und in den Stegbereichen von einer Scherströmung ausgegangen werden. In vollgefüllten Bereichen unter Druck wird der Scherströmung im Kanal eine Druckströmung überlagert. Für eine Betrachtung der Stegbereiche wird in diesen Bereichen weiterhin nur von einer Scherströmung ausgegangen.
Ausgehend von diesem Standpunkt ist zu erwarten, dass sich die Fasern in der Polymermatrix mit der Scherströmung ausrichten. Die Fasern werden somit durch das umgebende Polymer belastet. Es wird davon ausgegangen, dass die Scherbelastung auf die Faser im Kanalbereich nicht ausreichen wird, um bei den Fasern einen Bruch hervorzurufen. Die Scherbelastung im Zwickelbereich und über den Stegen ist im Gegensatz zum Kanalbereich um ein Vielfaches größer und somit wird in diesen Bereichen die Strömungsbelastung groß genug sein, um einen Faserbruch zu erzielen.
Diese Vorüberlegungen dienen den folgenden Modellierungsschritten.
Modellierung
Als Ausgangspunkt für eine Modellierung der Glasfaserlängenabnahme werden Vorversuche herangezogen. Bei diesen Vorversuchen wurde auf eine Schneckengeometrie bestehend aus Vorverteilerknetblock und Schneckenmischelementen zur Einmischung von Glasfasern zurückgegriffen (vgl. Abb. 1).
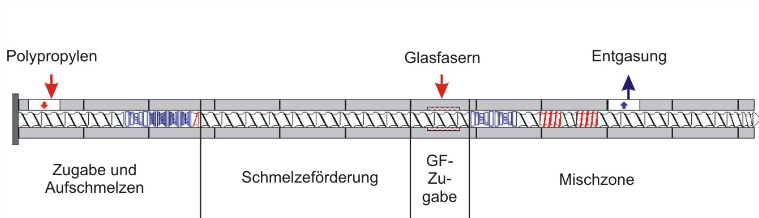
Abb. 1: Schneckengeometrie Vorversuche
Es wurden Dead-Stop Experimente bei Variation der Drehzahl, des Durchsatzes und des Drucks an der Schneckenspitze mit konstantem Glasfaseranteil durchgeführt, so dass Schmelzeproben entlang der Einarbeitungszone entnommen und hinsichtlich der Glasfaserlänge vermessen werden konnten.
Bei diesen Versuchen zeigte sich, dass die Verläufe der mittleren Glasfaserlänge über der Einarbeitungszone einen exponentiellen Abfall aufweisen. Schlussfolgernd brechen lange Glasfasern schneller als kurze Fasern und die Glasfaserlängenverteilung ist von der Glasfaserlänge abhängig. Dieser Verlauf wird qualitativ in Abb. 2 dargestellt.
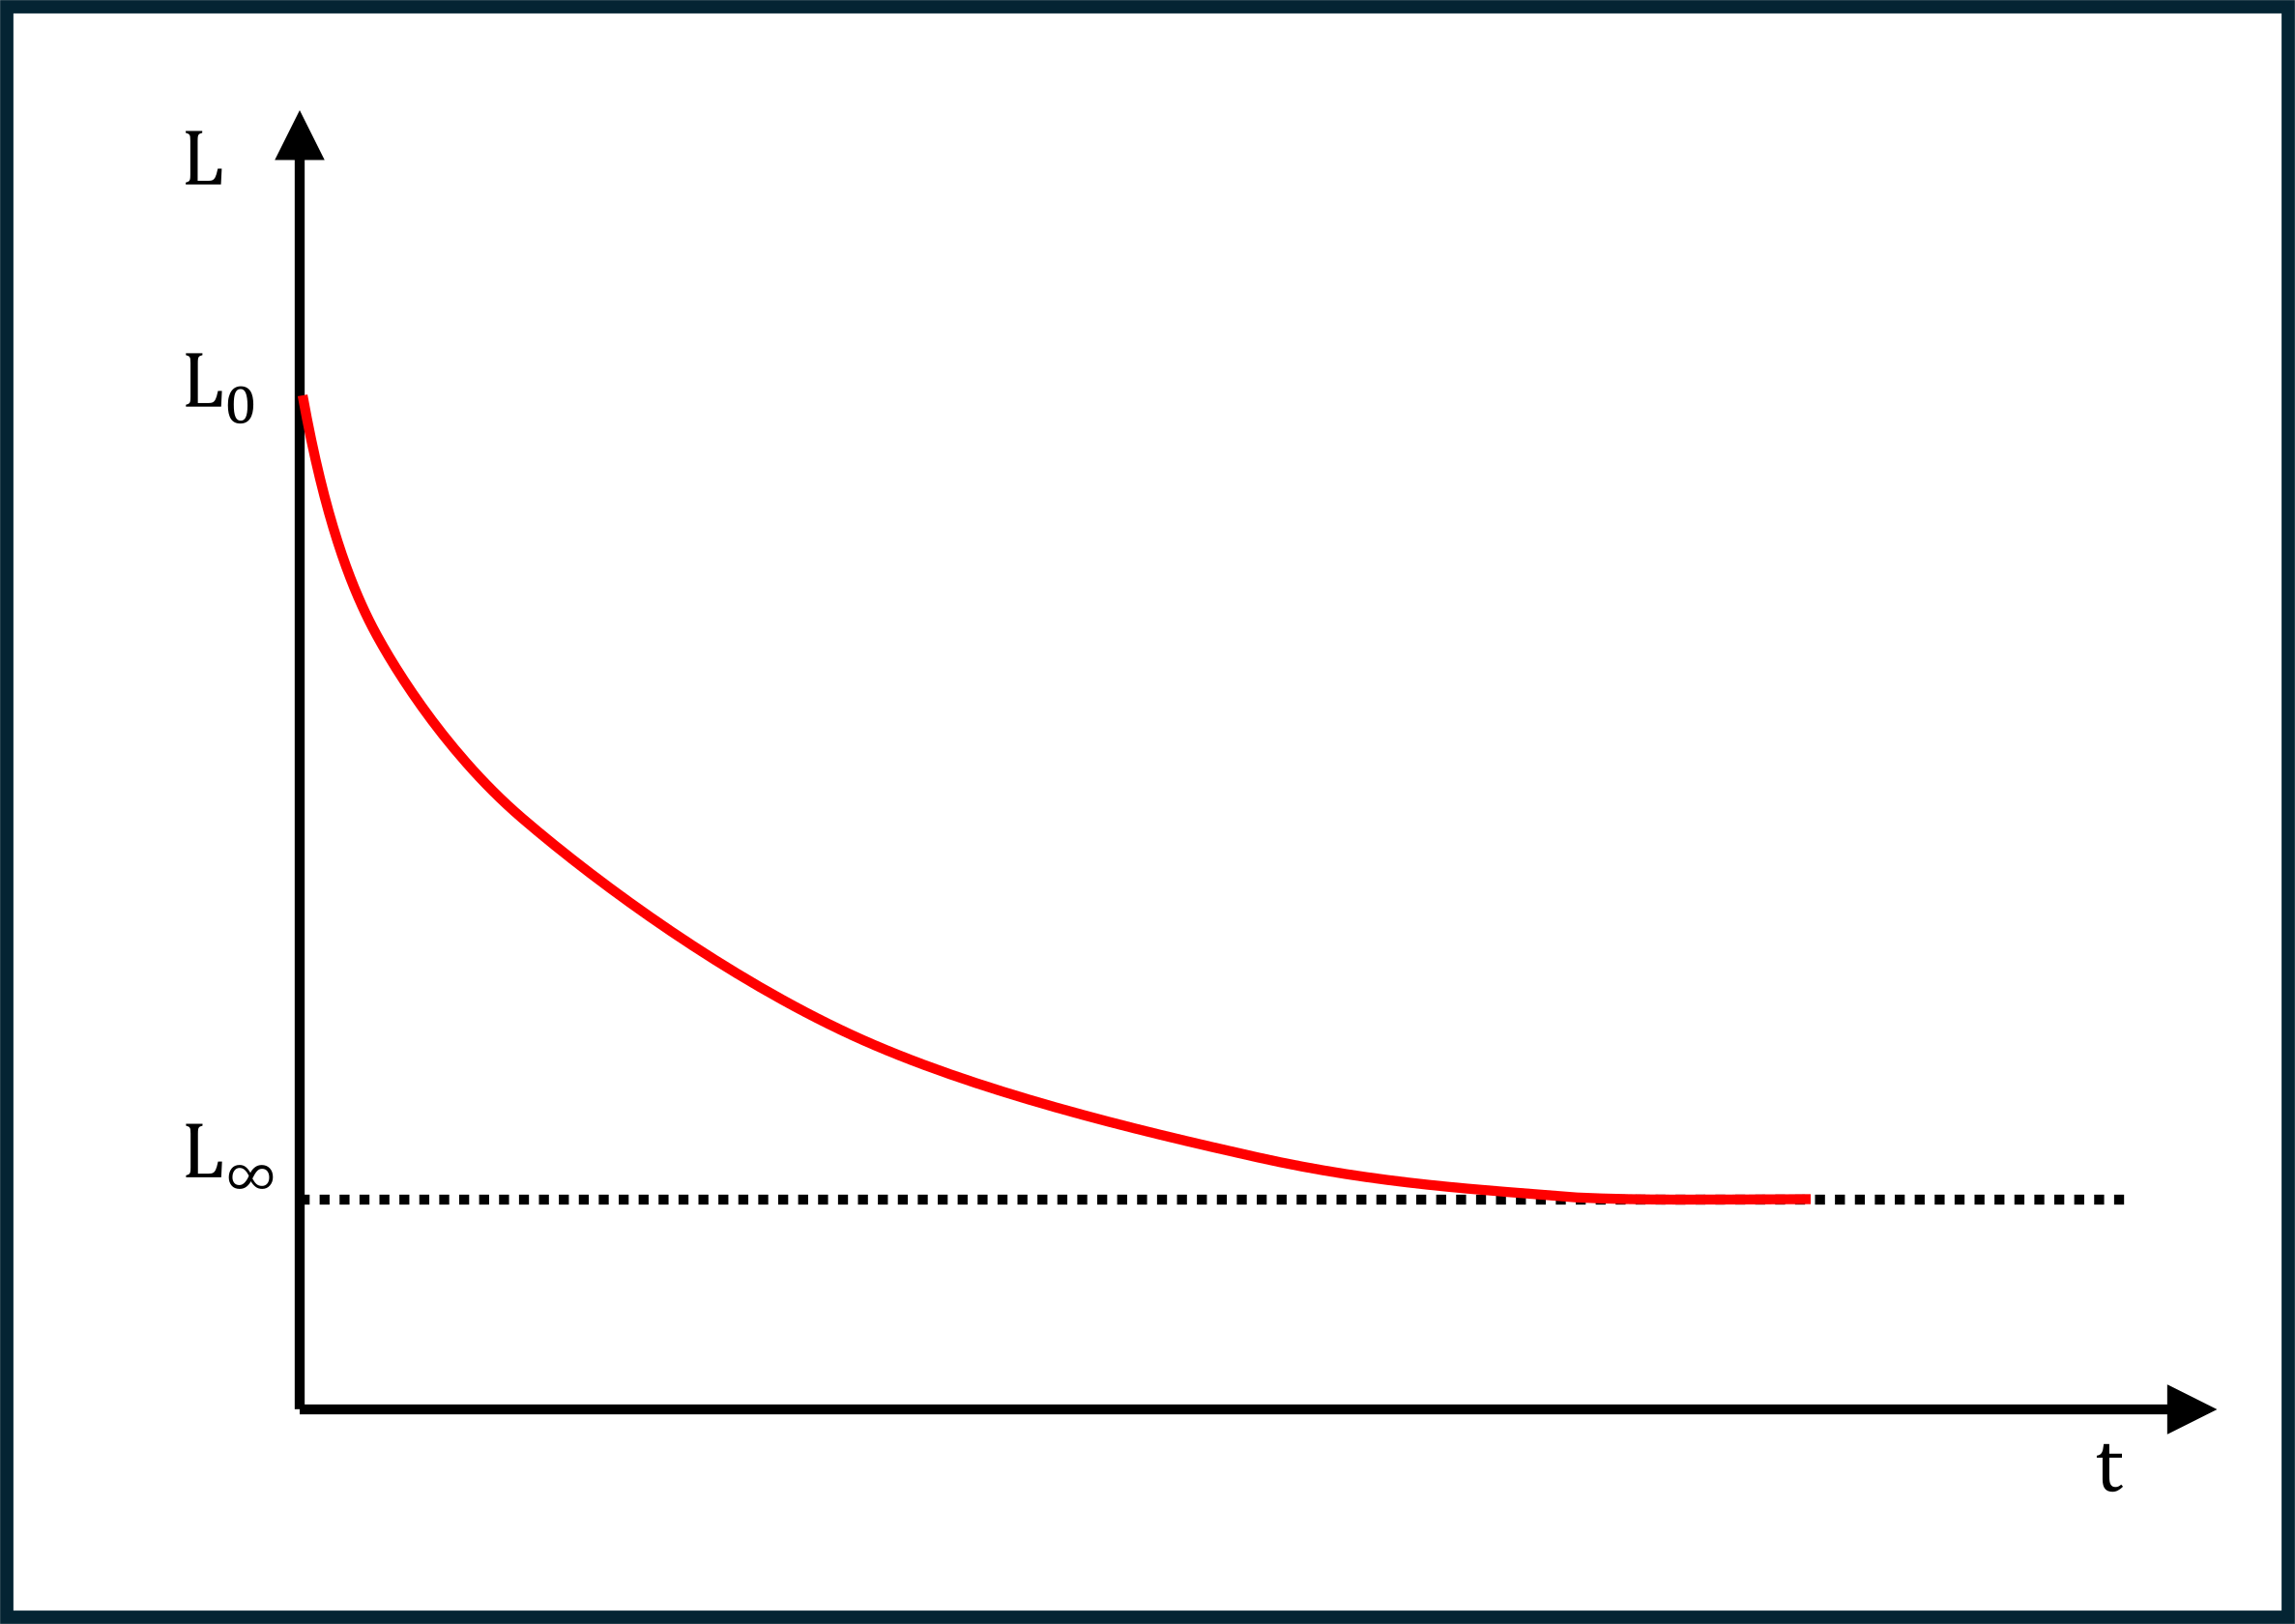
Abb. 2: Qualitativer Verlauf der Glasfaserlänge
Für eine Beschreibung dieses Verhaltens wird folgende Differentialgleichung herangezogen:
$$\frac{dl}{dt} = c \cdot l^{\infty} ; \text{mit} l = \frac{L - L_{\infty}}{L_0 - L_{\infty}} \tag{1}$$
Der Ursprung dieser Funktion bezieht sich auf die Ausgangsglasfaserlänge $L_0$ mit einer dimensionslosen Faserlänge $l$, welche das Verhältnis der gesuchten Glasfaserlänge $L$ zur Ausgangsfaserlänge $L_0$ beschreibt. Der Funktionsverlauf nähert sich asymptotisch einer prozessbedingten Endlänge $L_{\infty}$. Die weiteren Parameter beschreiben die Geschwindigkeit $c$ und die Empfindlichkeit $\alpha$ bezogen auf einen Faserbruch.
Prozessbedingte Endlänge
Für eine Lösung dieser Differentialgleichung und im Speziellen für die Bestimmung der prozessbedingten Endlänge $L_{\infty}$ wird auf die Vorüberlegungen zu Strömungsprozessen im Doppelschneckenextruder zurückgegriffen.
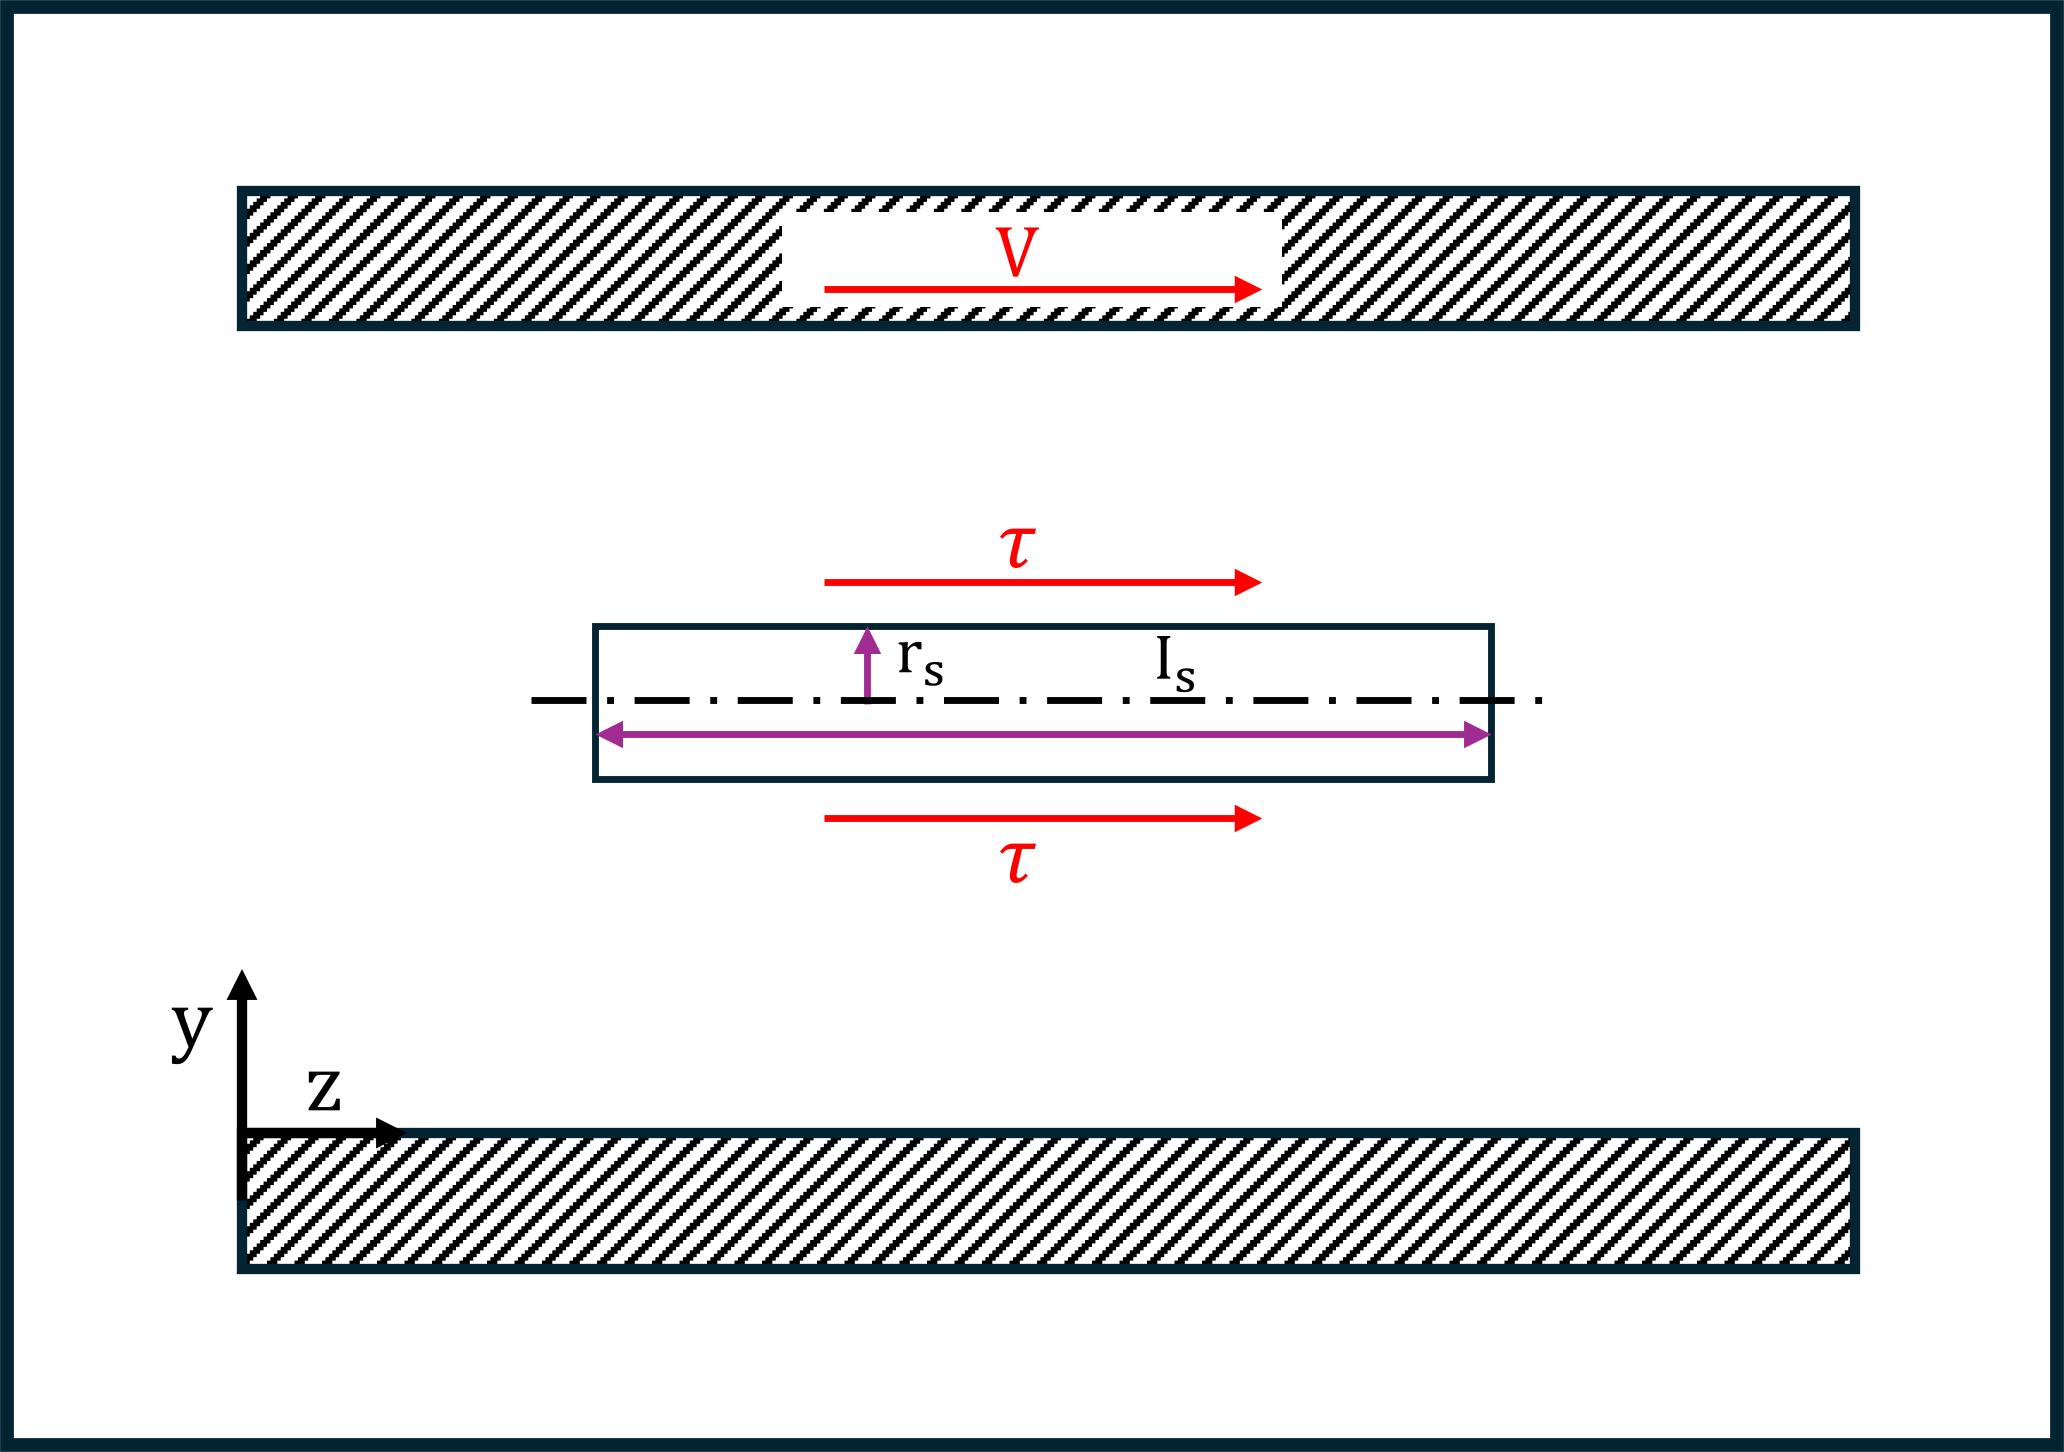
Abb. 3: Scherströmungsbelastung auf eine Faser
Betrachtet man eine einzelne Faser in einer Strömung, so wirkt an der Oberfläche der Faser eine aus der Scherströmung resultierende Schubspannung $\tau$ (siehe Abb. 3). Daraus lässt sich mittels der Fasermantelfläche eine Kraft ermitteln, die an der Faser angreift. Hier gilt:
$$\tau = \frac{F_{Strömung}}{A_{Mantel}} \Rightarrow F_{Strömung} = \tau \cdot A_{Mantel} \tag{2}$$
Sobald diese Faser im Stegbereich oder Zwickelbereich durch ein Hindernis (Stegbereiche oder Eingriffsbereiche der Schnecken) gebremst wird, kann der Faserbruch mittels der Stabilitätsgleichungen der Festigkeitslehre aus der technischen Mechanik beschrieben werden. Hier wird angelehnt an die vier Euler'schen Knickfälle, wobei der Knickfall 2 mit an beiden Enden gelenkig gelagertem Stab betrachtet werden soll (vgl. Abb. 4). Für die Knickkraft gilt in diesem Fall:
$$F_{Knick} = \frac{\pi^2 \cdot E \cdot I}{L^2} \tag{3}$$
Hierin bedeuten $E$ der Faser-E-Modul, $I$ das minimale Flächenträgheitsmoment der Faser und $L$ die Stablänge [BG97]
.
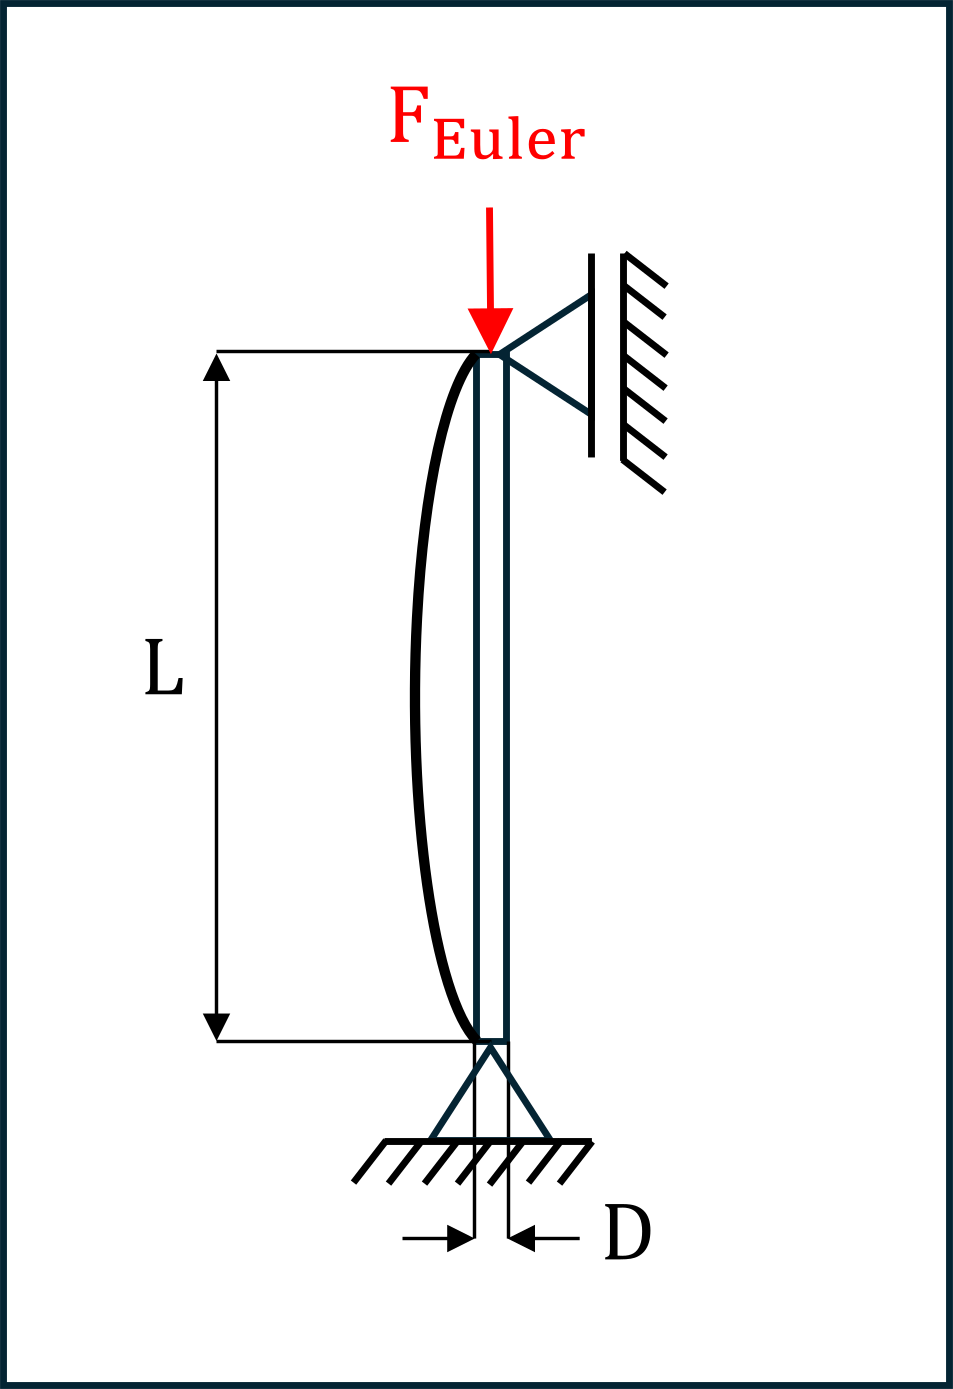
Abb. 4: Zweiter Eulersche Knickfall
Nach einer Bilanzierung dieser Kräfte kann ermittelt werden, ob die Faser bricht. Für die folgenden Berechnungen wird davon ausgegangen, dass die Faser in der Mitte bricht. Faser-Faser-Wechselwirkungen werden bei dieser Betrachtung ausgeschlossen. Mit der neu entstandenen halben Faserlänge wird diese Bilanzierung fortgeführt, bis die Kraft aus der Strömung die Knickkraft nicht mehr übersteigt. Diese Herangehensweise zeigt, dass die Faserendlänge im Wesentlichen von der Schubspannung im System und der Fasergeometrie abhängt. Diese Vorgehensweise soll an folgendem Schaubild verdeutlicht werden.
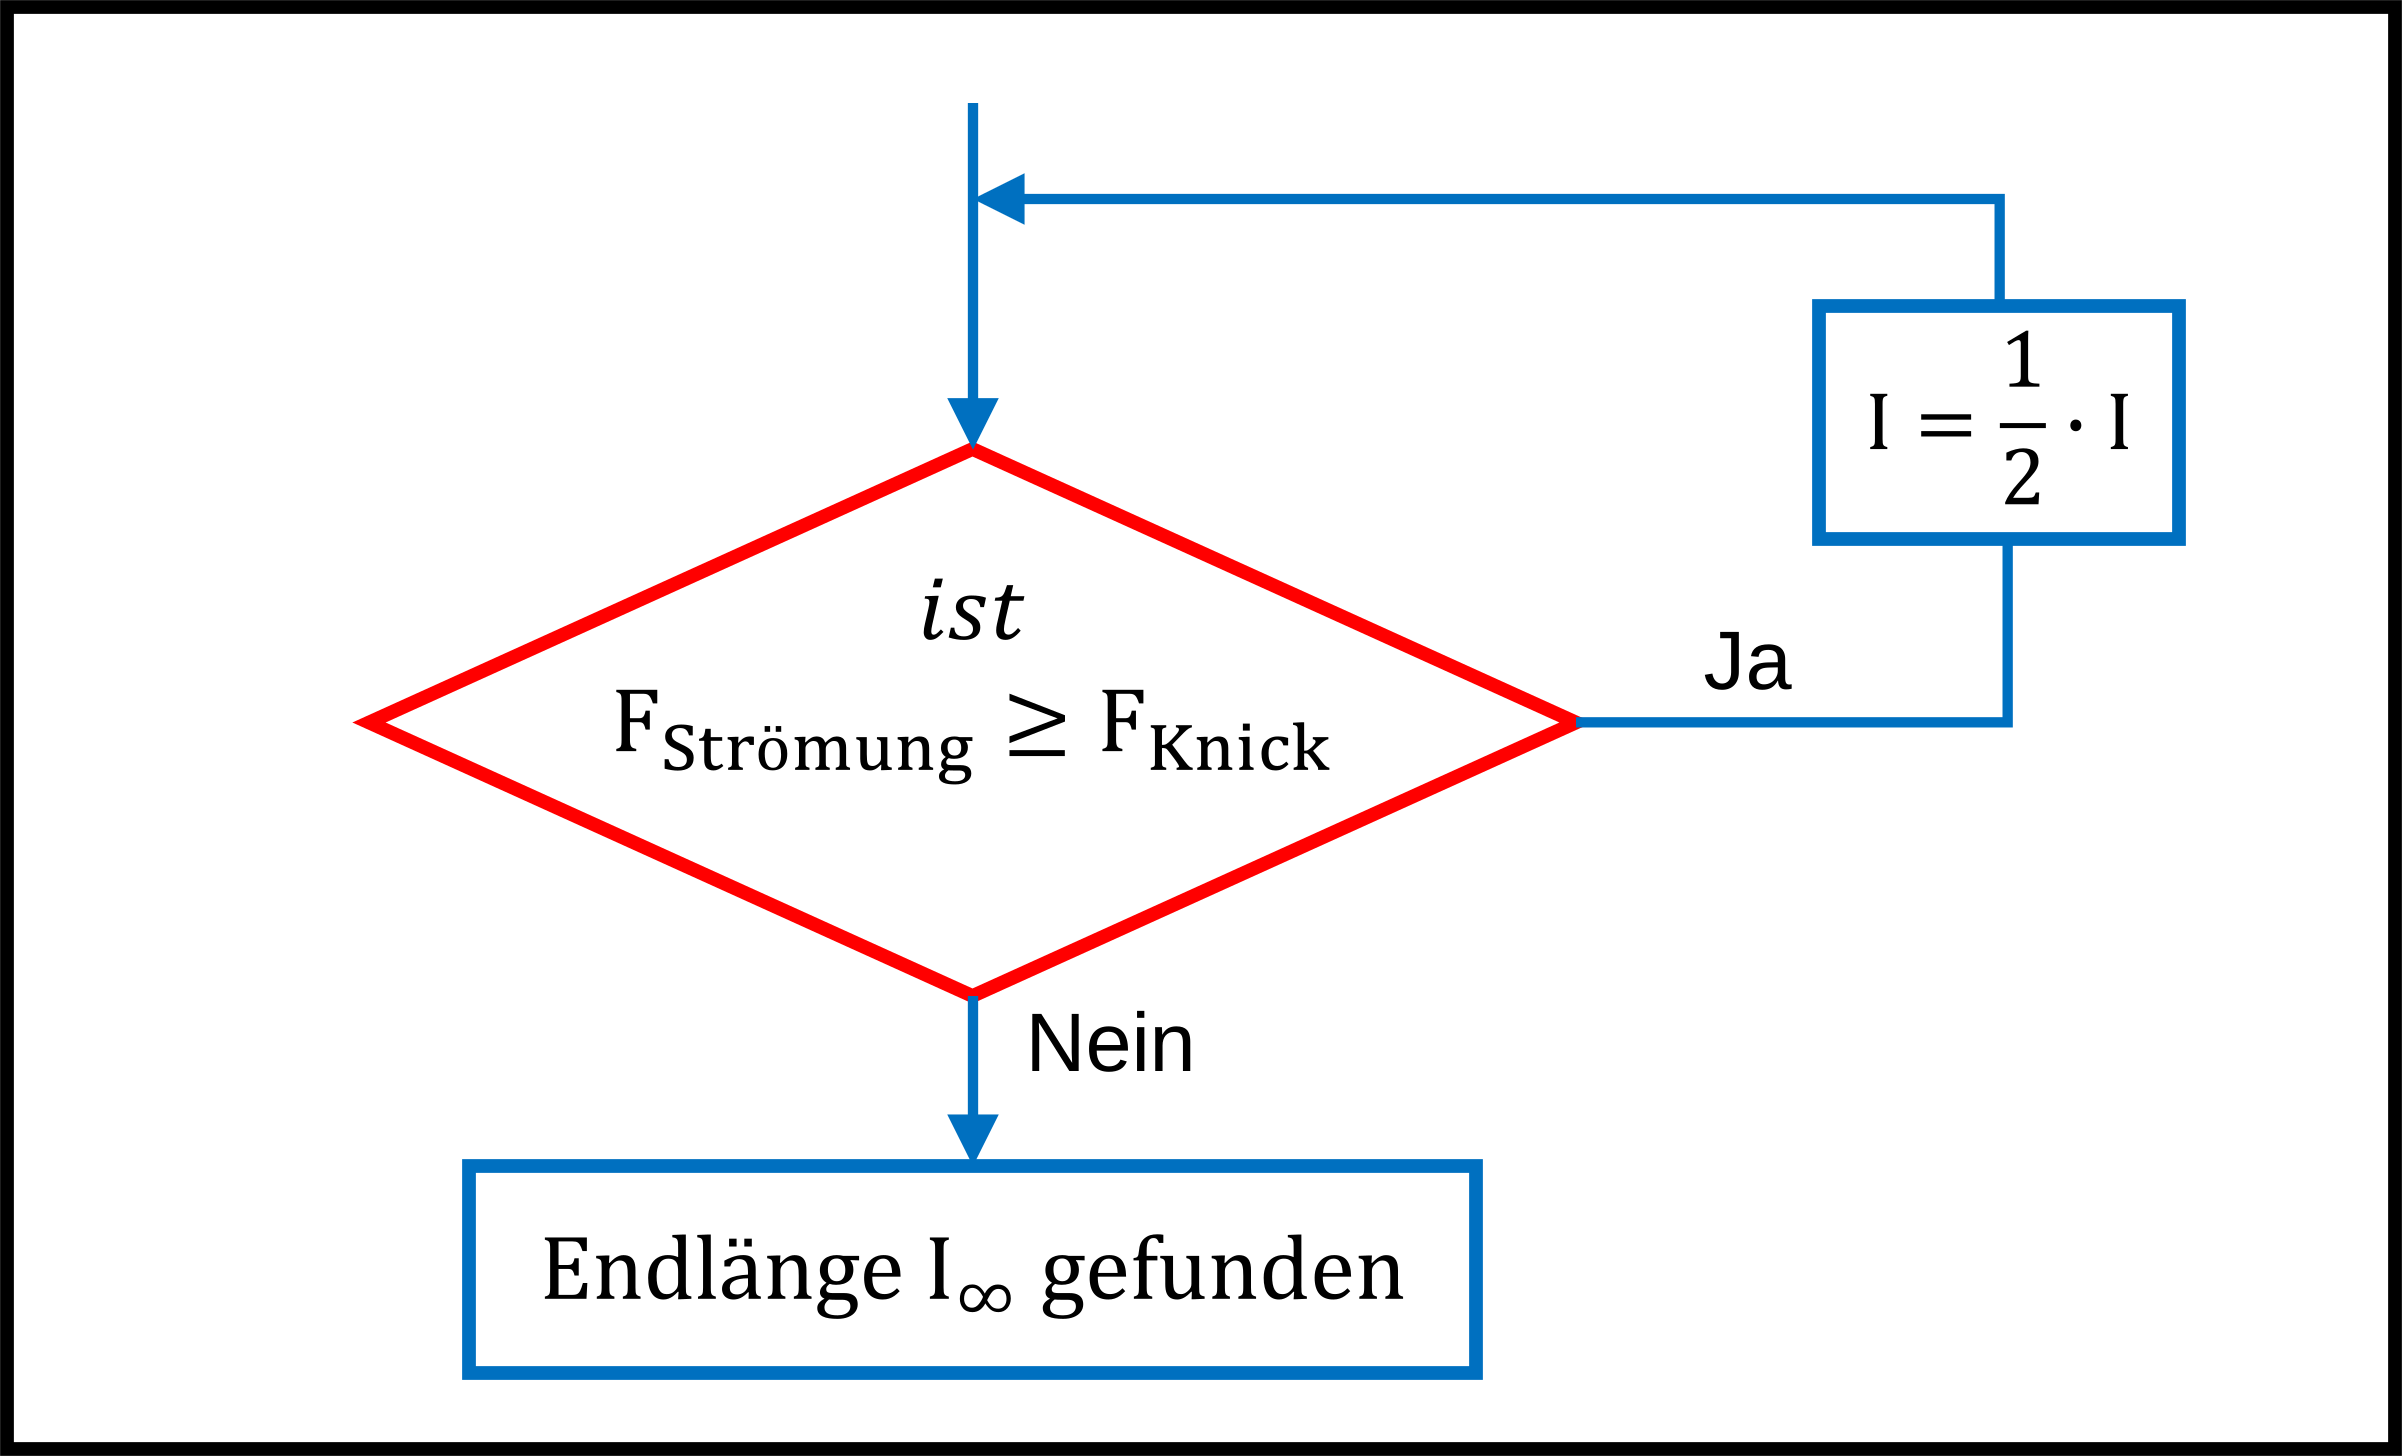
Abb. 5: Berechnungsablauf für die Faserendlänge
Bestimmung der Empfindlichkeit α
Die Umgebung der Strömung erzeugt eine konstante Kraft pro Länge auf die Faser. Die resultierende Biegelinie $w(x)$ (vgl. Abb. 6) kann ausgedrückt werden in:
$$w\left(\frac{x}{L}\right) = \frac{F \cdot L^2}{48 \cdot E \cdot I} \left(3 \cdot \frac{x}{L} - 4 \cdot \left(\frac{x}{L}\right)^2\right) \tag{4}$$
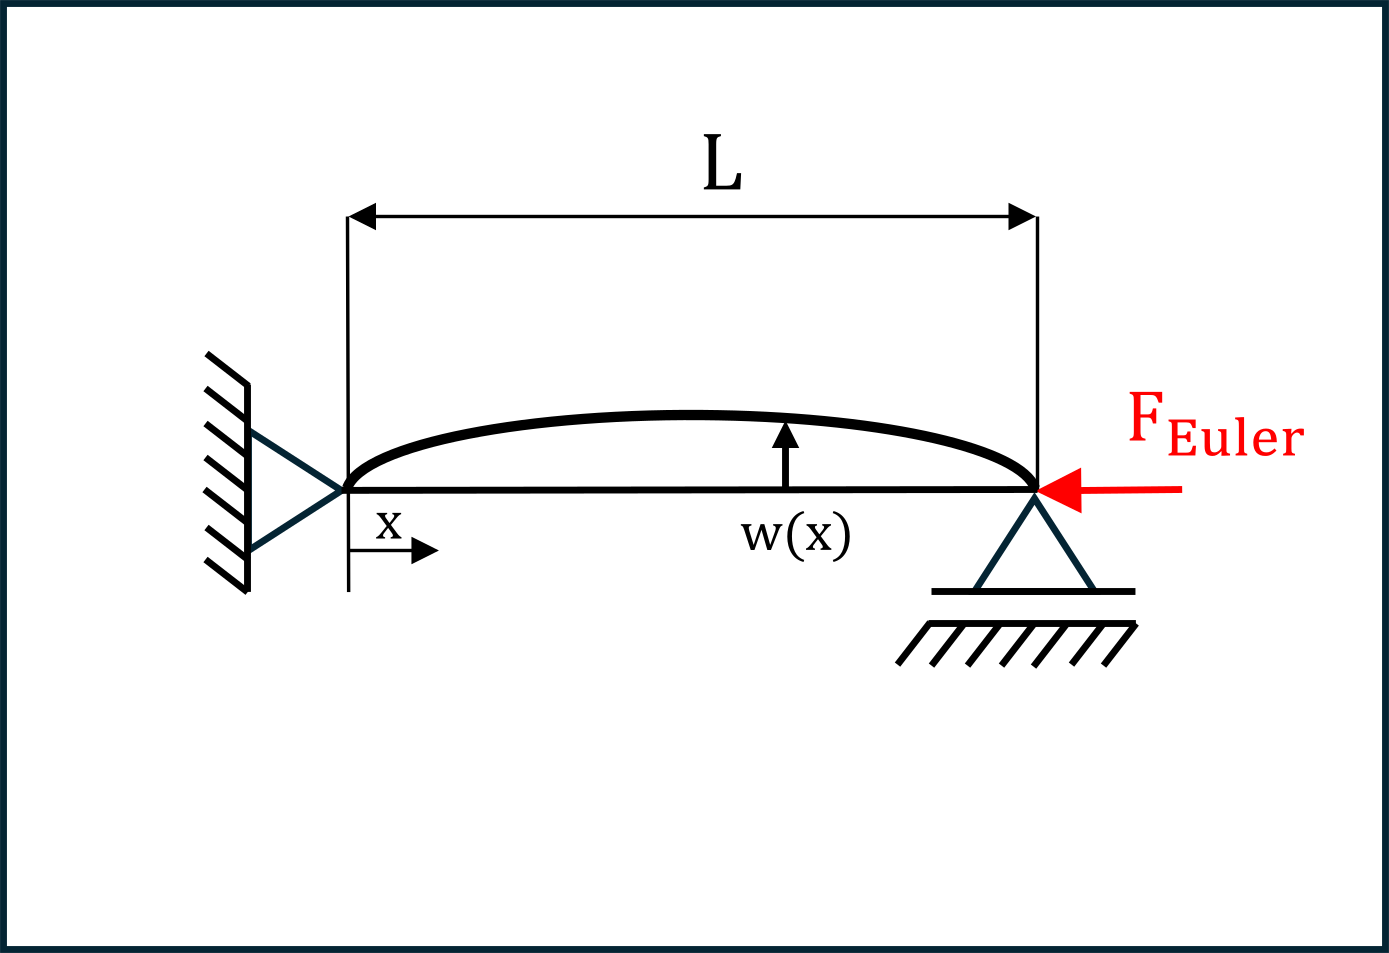
Abb. 6: Resultierende Biegelinie bei belasteter Faser
In der Mitte der Faser befindet sich die maximale Biegebeanspruchung. Das maximale Biegemoment $M(x)$ ergibt sich in Abhängigkeit der zweiten Ableitung der Biegelinie $w''$ zu:
$$M\left(\frac{x}{L}\right) = -E \cdot I \cdot w'' ; max. M\left(\frac{1}{2}\right) = \frac{F \cdot L^2}{L \cdot 12} \tag{5}$$
Die Spannungsbelastung ist abhängig vom Biegemoment und verhält sich proportional zum Quadrat der Faserlänge:
$$\sigma = \frac{M \cdot D}{I \cdot 2} \sim L^2 \tag{6}$$
In Gleichung 6 bedeutet $D$ der Faserdurchmesser. Bei der Festigkeitsbetrachtung der Faser ist festzuhalten, dass es sich um einen Werkstoffkennwert handelt, der unabhängig von der Faserlänge ist. Hier wird auf die Zugfestigkeit $R_m$ Bezug genommen:
$$R_m \sim L^0 \tag{7}$$
Für die Empfindlichkeit bezogen auf den Faserbruch wird das Verhältnis von Spannungsbelastung zur Festigkeit in Betracht gezogen, so dass für die Empfindlichkeit $\alpha$ folgt:
$$Empfindlichkeit = \frac{Spannungsbelastung}{Festigkeit} \sim L^2 ; \alpha = 2 \tag{8}$$
Lösung der Differentialgleichung
Mit der ermittelten Empfindlichkeit folgt für Gleichung 1:
$$\frac{dl}{dt} = c \cdot l^2 ; \text{mit } l = \left[\frac{L - L_{\infty}}{L_0 - L_{\infty}}\right] \tag{9}$$
In diesem Fall lautet die Lösung der Gleichung in Abhängigkeit der Zeit $t$:
$$I(t) = \frac{1}{c \cdot t + k} \tag{10}$$
Die Konstante $k$ kann mit der Anfangsbedingung berechnet werden zu:
$$I(t = 0) = \frac{1}{c \cdot 0 + k} = 1 \tag{11}$$
$$\Rightarrow k = 1$$
Mit folgender Randbedingung ergibt sich das mit dem Faserbruch in Verbindung gebrachte Geschwindigkeitsmaß $c$ zu:
$$I(t = t_0) = \frac{1}{c \cdot t_0 - 1} = \frac{1}{2} \tag{12}$$
$$\Rightarrow c = \frac{1}{t_0}$$
Die Zeitkonstante $t_0$ entspricht in diesem Fall der Zeit, nach der die Faser halbiert wurde.
$$I(t) = \frac{1}{\frac{t}{t_0} + 1} \tag{13}$$
Die Zeitkonstante $t_0$ bezieht sich auf die prozessabhängige Verweilzeit $t_V$.
Abschätzung der Zeitkonstanten t₀
Mit der Annahme, dass die dissipierte Arbeit ein Maß für die Bruchwahrscheinlichkeit darstellt, wird diese bezogen auf die Energie, welche zu einem Faserbruch führt.
Für die Strömungsenergie gilt:
$$E_{diss} = \tau \cdot A \cdot v \cdot t_V \tag{14}$$
Mit dem Produkt aus Schubspannung $\tau$, angreifender Fläche $A$, Schmelzefrontgeschwindigkeit $v$ und Verweilzeit $t_V$ erfolgt eine Umformung zu:
$$E_{diss} = \overline{ \eta \dot{\gamma}^2} \cdot V \cdot t_V \tag{15}$$
Hierin bedeutet $\eta$ die Viskosität, $\dot{\gamma}$ die Schergeschwindigkeit, $V$ das Volumen des zu betrachtenden Kanalabschnittes und $t_V$ die Verweilzeit.
Eine Betrachtung der Faser liefert für die Bruchenergie:
$$E_{Bruch} = n \cdot \int FdS \tag{16}$$
Die Kraft $F$ pro Länge $S$ bezogen auf $n$ Fasern im System ergibt die Bruchenergie. Wird die Kraft $F$ ausgedrückt durch das Produkt aus der Bruchspannung $\sigma$ und der Faserquerschnittsfläche, folgt für die Bruchenergie:
$$E_{Bruch} = n \cdot \frac{\pi \cdot D^2}{4} \cdot L \cdot \int \sigma d\varepsilon \tag{17}$$
Die Lösung des Integrals und eine Umformung der Geometrie der Faser führen zu:
$$E_{Bruch} = V \cdot \Phi \cdot \frac{E \cdot \varepsilon_B}{2} \tag{18}$$
Das Volumen $V$ der $n$ Fasern im System wird beschrieben durch das Volumen des zu betrachtenden Kanalabschnittes bezogen auf den Faservolumenanteil $\Phi$. Der E-Modul und die Bruchdehnung $\varepsilon_B$ der Faser charakterisieren die Bruchspannung.
Sobald die Strömungsenergie die Bruchenergie überwiegt, wird es zum Faserbruch kommen. Bilanziert man die beiden Energieformen zu:
$$\frac{E_{diss}}{E_{Bruch}} = \frac{2 \cdot \eta \cdot \dot{\gamma}^2}{\Phi \cdot E \cdot \varepsilon_B} \cdot t = 1 \tag{19}$$
folgt für die Zeitkonstante $t_0$:
$$t_0 = \frac{\Phi \cdot E \cdot \varepsilon_B}{2 \cdot \eta \cdot \dot{\gamma}^2} \tag{20}$$
In diesem Fall entspricht die Zeit $t$ der Zeitkonstanten $t_0$, nach der die Faser halbiert wurde. Nach Einsetzen der Gleichung 20 in Gleichung 13 kann die dimensionslose Faserlänge als eine Funktion der Verweilzeit beschrieben werden.
$$I(t_V) = \frac{\Phi \cdot E \cdot \varepsilon_B}{t_V \cdot 2 \cdot \eta \cdot \dot{\gamma}^2 + \Phi \cdot E \cdot \varepsilon_B} \tag{21}$$
Experimente
Für die Ermittlung einer mittleren Glasfaserlänge im Compound wurden die oben genannten Schritte in die Software implementiert, so dass mit Hilfe der berechneten prozessbedingten Endlänge die Glasfaserlängenabnahme über der Schneckenlänge berechnet werden konnte. Dieser Verlauf ist in Abb. 7 exemplarisch für einen Betriebspunkt dargestellt.
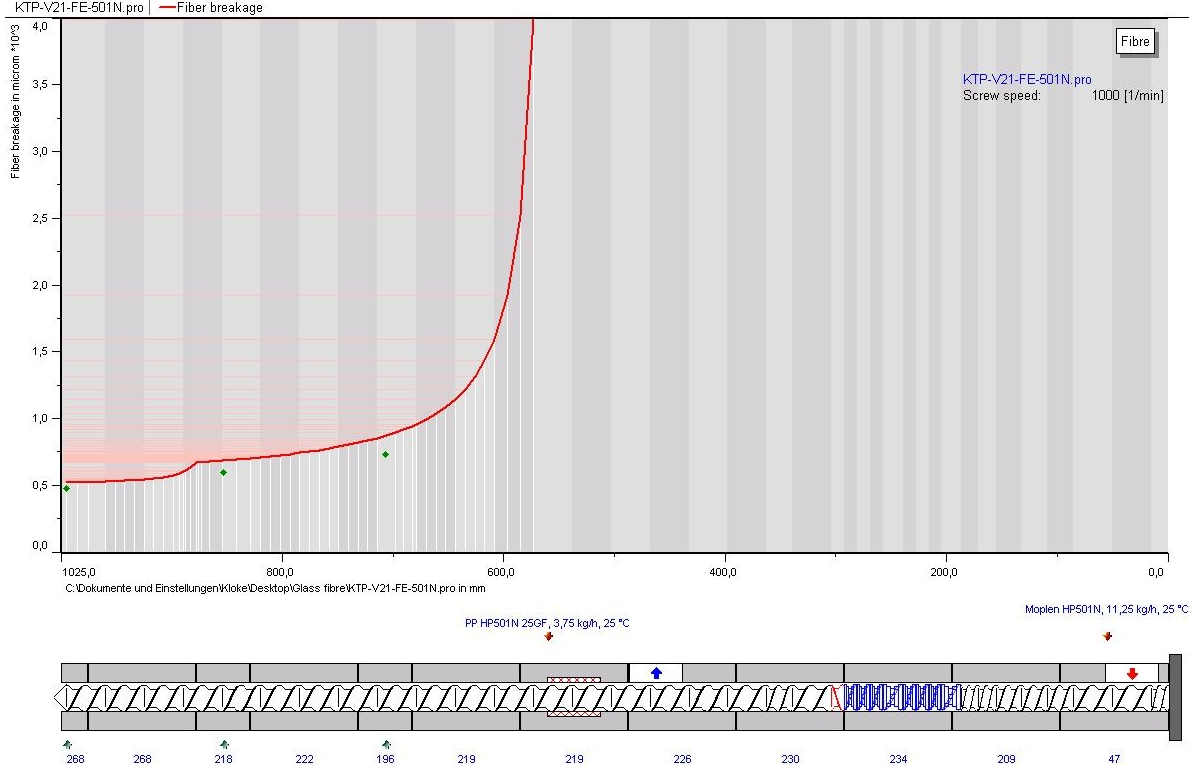
Abb. 7: Glasfaserlängenreduktion über der Schneckenlänge eines Betriebspunktes
In der Abbildung ist die Glasfaserlänge ab dem Zugabepunkt bis hin zur Schneckenspitze dargestellt. Die y-Achse zeigt die für jedes Intervall berechnete Glasfaserlänge in μm. Der Knick in dem Funktionsverlauf resultiert durch die veränderten Strömungsbedingungen aufgrund des Schmelzerückstaus durch den eingestellten Druck an der Schneckenspitze.
Die somit ermittelte Glasfaserlänge im Compound ist für alle weiteren Betriebspunkte berechnet worden. Abb. 8 und Abb. 9 zeigen die Gegenüberstellung der gemessenen Glasfaserlängen über den berechneten.
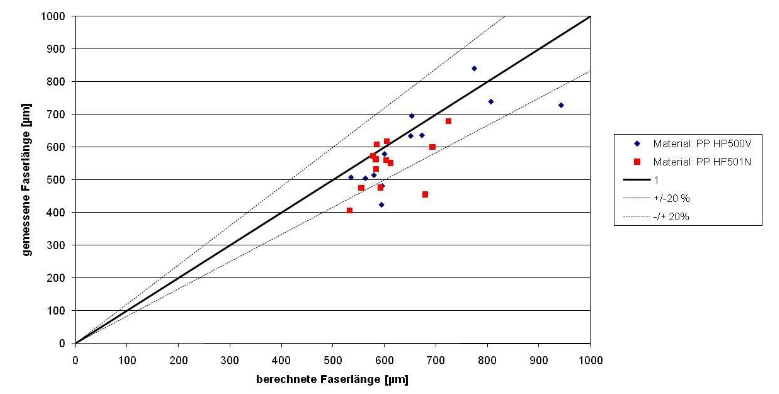
Abb. 8: Gemessene über berechneter Faserlänge; Einmischzone: Knetblock 90° Versatz
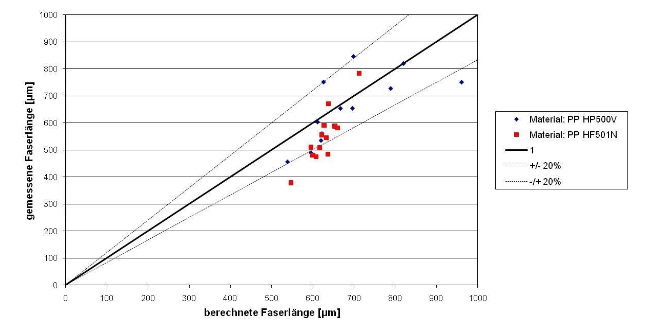
Abb. 9: Gemessene über berechneter Faserlänge; Einmischzone: Förderelemente 36/36
Carbonfaserbruchmodellierung
Für den Faserabbaufortschritt in Abhängigkeit der Belastungsdauer $t$ wird die folgende Gleichung zu Grunde gelegt:
$$\frac{dl}{dt} = -k \cdot l\tag{22}$$
Für die Berechnung der Faserlängenabnahme über die Zeit muss die Faserbruchrate $k$ und die Faserlänge $l$ bekannt sein. Die Rate umfasst alle mechanischen Prozesse, die zu einem Bruch führen können. Die Biegebelastung kann mit Hilfe des wirkenden Biegemoments $M$, des axialen Trägheitsmoments $I$ und des maximalen Achsabstandes $a_{max}$ berechnet werden. Durch Einfügen des Trägheitsmoments $I$ und des Faserradius $d/2$ für $a_{max}$ sowie durch Umformulieren des Biegemoments ändert sich die Gleichung wie folgt [Sko18] :
$$\sigma_{Randfaser} = \frac{M}{I} \cdot a_{max} = \frac{F_{Strömung} \cdot y_{max}}{\frac{\pi d^4}{64}} \cdot \frac{d}{2} \tag{23}$$
Die Ersatzkraft $F_{Strömung}$ wird aus der Schubspannung der Strömung $\sigma_{Strömung}$ und der Mantelfläche $A_{Mantel}$ bestimmt werden [Sko18] .
Mit $\sigma_{Strömung} = \eta \cdot \dot{\gamma}_{Strömung}$ und $A_{Mantel} = \pi \cdot d \cdot l$ ergibt sich:
$$F_{Strömung} = \pi \cdot d \cdot l \cdot \eta \cdot \dot{\gamma}_{Strömung} \tag{24}$$
Die maximale Durchbiegung der Faser wird durch folgende Gleichung beschrieben [TG61] :
$$y_{max} = \frac{\sqrt{8}}{\pi} \cdot \sqrt{1 - \frac{F_{Euler}}{F_{Strömung}}} \cdot l \tag{25}$$
Neben der Kraft aus der Strömung wird die Kraft, die eine Faser standhalten kann, $F_{Euler}$ auf Grundlage der Euler-Knicktheorie berechnet [CM72] .
$$F_{Euler} = \frac{\pi^3 \cdot d^4}{64 \cdot l^2} \cdot E \tag{26}$$
Um eine Faser zu knicken, muss die von der Strömung erzeugte Kraft mindestens gleich oder größer sein als die diejenige Kraft, die eine Faser standhalten kann. Daher lässt sich das Bruchkriterium wie folgt zusammenfassen:
$$\frac{\sigma_{Randfaser}}{\sigma_{Bruch}} = \frac{F_{Strömung} \cdot y_{max}}{l} \cdot a_{max} \tag{27}$$
Wird dies als Bruchkriterium $k$ hergenommen, basiert der Faserbruch somit auf folgender Gleichung:
$$\frac{dl}{dt} = -\frac{F_{Strömung} \cdot y_{max}}{\varepsilon \cdot E_{CF}} \cdot a_{max} \cdot l \cdot \frac{1}{t} \tag{28}$$
Mit allen eingesetzten Werten für die Eingabegrößen der Faser $(d, \varepsilon, E_{CF}, l)$ und Ausgabegrößen einer Extrudersimulation $(\eta, \dot{\gamma}, t)$ ergibt sich:
$$k(t,l) = -\frac{32 \cdot \eta \cdot \dot{\gamma} \cdot l^2 \cdot \sqrt{8}}{d^2 \cdot \varepsilon \cdot E_{CF} \cdot \pi} \cdot \sqrt{1 - \frac{\pi^2 \cdot E_{CF} \cdot d^3}{64 \cdot \eta \cdot \dot{\gamma} \cdot l^3}} \cdot \frac{1}{t_r} \tag{29}$$
Um eine analytische Lösung zu ermöglichen, wird die Differentialgleichung in einzelne Differenzen überführt [HMR+21]:
$$\frac{l_i - l_{i-1}}{\Delta t} = -\frac{32 \cdot \eta \cdot \dot{\gamma} \cdot l_{i-1} \cdot \sqrt{8}}{d^2 \cdot \varepsilon \cdot E_{CF} \cdot \pi} \cdot \sqrt{1 - \frac{\pi^2 \cdot E_{CF} \cdot d^3}{64 \cdot \eta \cdot \dot{\gamma} \cdot l_{i-1}^3}} \cdot \frac{1}{t} \cdot l_{i-1}^2 \tag{30}$$
Symbolverzeichnis
| Symbol | Bedeutung |
|---|---|
| $\sigma_{Bruch}$ | Faserbruchspannung |
| $\sigma_{Randfaser}$ | Randfaserspannung |
| $F_{Strömung}$ | Kraft aus der Strömung |
| $E_{CF}$ | Elastizitätsmodul |
| $a_{max}$ | maximaler Achsabstandes |
| $y_{max}$ | Maximale Faserdurchbiegung |
| $I$ | Axiales Trägheitsmoment |
| $\varepsilon$ | Bruchdehnung |
| $T$ | Verweilzeit |
Literatur
[Ans93] J. Ansahl: „Grundlagen für die Auslegung dichtkämmender Gleichdrall Doppelschneckenextruder“, Dissertation, Universität Paderborn, 1993
[BG97] W. Beitz, K.-H. Grote, „DUBBEL Taschenbuch für den Maschinenbau“, 19. Auflage, Springer Verlag, München, 1997
[CM72] CHMELKA, F. und E. MELAN, 1972. Einführung in die Festigkeitslehre für Studierende des Bauwesens. Fünfte, verbesserte und ergänzte Auflage. Vienna: Springer Vienna. ISBN 978-3-7091-8305-2
[HMR+21] Helmlinger, L., Malatyali, H., Rudloff, J., Lang, M., Schöppner, V., Hochrein, T., Bastian, M., 2021. Untersuchung des Compoundierprozesses von Carbonfaserrezyklaten. SKZ - Das Kunststoff-Zentrum (Hrsg.), ISBN: 978-3-8440-7946-3, Shaker-Verlag
[Mel98] U. Melisch: „Grundlagen zur Simulation des Förder- und Plastifizierprozesses dichtkämmender Gleichdrall-Doppelschneckenextruder“, Dissertation, Universität Paderborn, 1998
[Sko18] SKOLAUT, W., Hg., 2018. Maschinenbau. Ein Lehrbuch für das ganze Bachelor-Studium [online]. 2., aktualisierte und überarbeitete. Berlin: Springer Vieweg. ISBN 9783662558812
[TG61] TIMOŠENKO, S.P. und J.M. GERE, 2000. Theory of elastic stability. 2. ed., [Nachdr.], internat. student ed. Auckland: McGraw-Hill. Engineering societies monographs. ISBN 9780070858213