Dies ist eine alte Version des Dokuments!
Strangabkühlung
Ab der SIGMA-Version 11.1 gibt es erstmals die Möglichkeit, eine Wasserbad-Strangabkühlung zu modellieren. Hiermit kann die Temperaturverteilung innerhalb eines Polymerstrangs zu bestimmten Zeitpunkten ermittelt werden. Somit lassen sich Rückschlüsse auf die notwendigen Kühlzeiten bzw. Wasserbadlängen ziehen, sodass die Dimensionierung einer derartigen Kühlstrecke maßgeblich vereinfacht wird.
Die Temperaturverteilung wird mit Hilfe der Finiten-Differenzen-Methode (FDM) numerisch ermittelt. Komplexe Wärmeleitvorgänge können mit Hilfe der Fourier-Differential-Gleichung (vgl. Gleichung 3) dargestellt werden. Hierbei handelt es sich um partielle Differentialgleichungen, d. h. Funktionen mit Ableitungen von zwei oder mehr Variablen, die nicht ohne weiteres analytisch gelöst werden können. Bei der FDM werden die partiellen Ableitungen vereinfachend als Differenzenquotienten approximiert, sodass eine Näherungslösung des Problems berechnet werden kann [FP08], [Mar11].
Die vorliegende Geometrie wird diskretisiert, d. h. dass eine endliche (finite) Anzahl an Stützstellen (oder auch Knotenpunkten) über die Geometrie gelegt wird. Für diese Stützstellen werden dann jeweils Temperaturen berechnet. Es wird ersichtlich, dass mit steigendem Diskretisierungsgrad, d. h. mit höherer Knotenpunktanzahl eine feinere Auflösung der Temperaturverteilung erreicht und damit genauere Berechnungsergebnisse erzielt werden können [FP08], [Mar11].
Im Folgenden wird die Anwendung der Finiten-Differenzen-Methode auf das Problem der Strangabkühlung erläutert; hierfür wird zunächst die Modellierung bzw. die Diskretisierung des Problems dargestellt. Anschließend wird die Berechnung von Problemen mit instationärer Wärmeleitung sowie die Lösung mit Hilfe der Differenzenquotienten beschrieben.
Diskretisierung
Der geschmolzene Polymerstrang wird aus der Maschinendüse in ein Wasserbad geleitet und somit konvektiv abgekühlt (vgl. Abbildung 1). Es befindet sich daher immer die gleiche definierte Stranglänge innerhalb des Kühlwassers, welche näherungsweise der Wasserbadlänge entspricht. Bereich 1 und Bereich 3 (vergleiche Abbildung 1) können hierbei vernachlässigt werden.
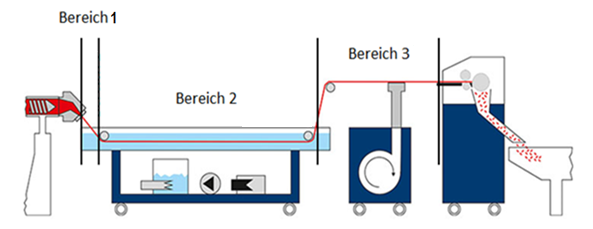
Abbildung 1: Beispielhafte Kühlstrecke mit zusätzlicher Strangabsaugung und -granulierung
Um die Temperaturverteilung über die Länge des Strangs und zudem über den Strangquerschnitt zu ermitteln, wird dieser folgendermaßen diskretisiert:
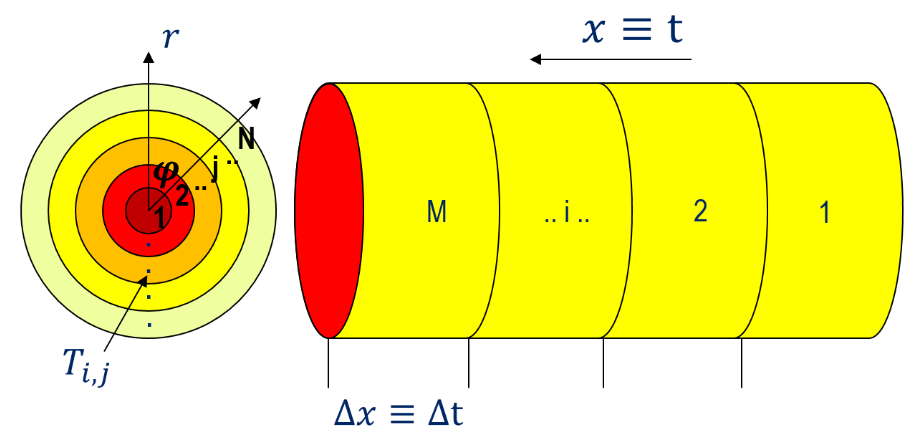
Abbildung 2: Diskretisierung des Strangs
In Längenrichtung wird der Strang in M Segmente mit dem Laufindex i unterteilt. Da die Zeit bei der instationären Wärmeleitung relevant ist, wird diese über die Kühlstreckenlänge L bzw. die Position x und die Abzugsgeschwindigkeit v ausgedrückt. Das bedeutet konkret, dass der Index i für eine Position x steht, an der sich der Strang bereits eine bestimmte Zeit t in Kontakt zum Kühlmedium befindet. Die Länge der einzelnen Teilintervalle (oder auch die Schrittweite) in Längenrichtung lässt sich mit
$$\Delta x = \frac{L}{M} \tag{Gleichung 1}$$
berechnen. Weiter wird der Querschnitt in radialer Richtung in N Segmente mit dem Laufindex j unterteilt. Hier ergibt sich die Schrittweite mit dem Radius des Stranges R zu:
$$\Delta r = \frac{R}{N} \tag{Gleichung 2}$$
Die gesuchten Temperaturen haben demnach zwei Indizes $(T_{i,j})$ und liegen jeweils in der Mitte der definierten Intervalle, vergleiche Abbildung 2.
Bestimmung des Temperaturfeldes
Zur Bestimmung zeitlich veränderlicher Temperaturfelder innerhalb eines Körpers wird die Fourier-Differential-Gleichung betrachtet (hier in Zylinderkoordinaten) [VDI06]:
$$\rho c_p \frac{\partial T}{\partial t} = -\lambda \left[\frac{\partial^2 T}{\partial r^2} + \frac{1}{r} \frac{\partial T}{\partial r} + \frac{1}{r^2} \frac{\partial T}{\partial \varphi^2} + \frac{\partial^2 T}{\partial z^2}\right] \pm \dot{q}_s \tag{Gleichung 3}$$ Für das betrachtete Problem (d. h. keine externe Wärmequelle, kein Temperaturgradient in Winkelrichtung) vereinfacht sich der Ausdruck folgendermaßen:
$$\frac{\partial T}{\partial t} = \frac{\lambda}{\rho \cdot c_p} \cdot \left[\frac{\partial^2 T}{\partial r^2} + \frac{1}{r} \frac{\partial T}{\partial r}\right] \tag{Gleichung 4}$$
Für exakte Lösungen müssen die partiellen Ableitungen bestimmt werden. Die Finite-Differenzen-Methode liefert eine Näherungslösung, wobei der eingebrachte Fehler durch einen steigenden Diskretisierungsgrad minimiert werden kann. Allerdings erhöht sich hiermit auch der Rechenaufwand.
Zur Approximation der partiellen Ableitungen wird eine Taylorreihenentwicklung durchgeführt: Die Entwicklung der Temperatur ergibt für einen kleinen Zeitschritt [BK97]:
$$T_{t+\Delta t,r} = T_{t,r} + \frac{\partial T}{\partial t} \Delta t + \cdots \tag{Gleichung 5}$$
Diese wird nach dem ersten Glied abgebrochen, sodass sich
$$\frac{\partial T}{\partial t} = \frac{T_{t+\Delta t,r} - T_{t,r}}{\Delta t} \tag{Gleichung 6}$$
ergibt. Mit
$$\frac{\partial T}{\partial t} = \frac{T_{t+\Delta t,r} - T_{t,r}}{\Delta t} = \frac{T_{i+1,j} - T_{i,j}}{\Delta t} \tag{Gleichung 7}$$
wird die erste der drei partiellen Ableitungen angenähert. Eine Taylorreihenentwicklung der Temperatur in radiale Richtung mit Abbruch nach dem zweiten Glied liefert [BK97] :
$$T_{i,j+1} = T_{i,j} + \frac{\partial T}{\partial r} \Delta r + \frac{1}{2} \frac{\partial^2 T}{\partial r^2} \Delta r^2 + \cdots \tag{Gleichung 8}$$
$$T_{i,j-1} = T_{i,j} - \frac{\partial T}{\partial r} \Delta r + \frac{1}{2} \frac{\partial^2 T}{\partial r^2} \Delta r^2 + \cdots \tag{Gleichung 9}$$
Diese beiden Gleichungen werden addiert:
$$\frac{\partial^2 T}{\partial r^2} = \frac{T_{i,j+1} - 2T_{i,j} + T_{i,j-1}}{\Delta r^2} \tag{Gleichung 10}$$
Durch Einsetzen von Gleichung 10 in Gleichung 8 oder Gleichung 9 ergibt sich:
$$\frac{\partial T}{\partial r} = \frac{T_{i,j+1} - T_{i,j-1}}{2 \cdot \Delta r} \tag{Gleichung 11}$$
Hiermit sind alle partiellen Ableitungen näherungsweise bestimmt. Einsetzen in Gleichung 4 liefert:
$$\frac{T_{i+1,j} - T_{i,j}}{\Delta t} = a \left[\frac{T_{i,j+1} - 2T_{i,j} + T_{i,j-1}}{\Delta r^2} + \frac{1}{r} \frac{T_{i,j+1} - T_{i,j-1}}{2 \cdot \Delta r}\right] \tag{Gleichung 12}$$
Nach einigen Vereinfachungen ergibt sich folgender Ausdruck:
$$T_{i+1,j} = T_{i,j} + \frac{\Delta t \cdot a}{R^2} \left[(T_{i,j+1} - 2T_{i,j} + T_{i,j-1}) \cdot N^2 + \frac{N}{j} \cdot \frac{T_{i,j+1} - T_{i,j-1}}{2}\right] \tag{Gleichung 13}$$
Zusätzlich kann der Zeitunterschied t durch das Verhältnis der Länge zur Abzugsgeschwindigkeit beschrieben werden:
$$T_{i+1,j} = T_{i,j} + \frac{\Delta x \cdot a}{v_{ab} \cdot R^2} \left[(T_{i,j+1} - 2T_{i,j} + T_{i,j-1}) \cdot N^2 + \frac{N^2 T_{i,j+1} - T_{i,j-1}}{j \cdot 2}\right] \tag{Gleichung 14}$$
$$T_{i+1,j} = T_{i,j} + \frac{\Delta x \cdot a \cdot N^2}{v_{ab} \cdot R^2} \left[(T_{i,j+1} - 2T_{i,j} + T_{i,j-1}) + \frac{1}{j} \frac{T_{i,j+1} - T_{i,j-1}}{2}\right] \tag{Gleichung 14.1}$$
Für jede Schale j werden in jedem Zeitschritt i temperaturabhängig die materialspezifischen Stoffdaten bestimmt.
Es wird ersichtlich, dass sich die Temperatur anhand von drei Temperaturen, die sich im vorhergehenden Längensegment i befinden, bestimmen lässt. Soll die Temperatur im letzten Radialsegment bei j=N bestimmt werden, existiert keine vorhergehende Temperatur mit dem Index j+1, analog existiert in Strangmitte keine vorhergehende Temperatur mit j-1. Demnach müssen für diese Grenzfälle Randbedingungen definiert werden, um Hilfstemperaturen zu berechnen.
Randbedingungen
Zunächst wird angenommen, dass die anfängliche Strangtemperatur konstant über den Querschnitt verteilt vorliegt und der Temperatur an der Schneckenspitze bzw. dem Maschinenaustritt entspricht.
$$T_{0,j} = T_M \text{ für alle j} \tag{Gleichung 15}$$
Auf dieser Grundlage und mit Hilfe der im Folgenden beschriebenen Randbedingungen können die Strangtemperaturen über die gesamte Kühlstrecke berechnet werden.
Randbedingung im Stranginneren
Für alle Radialsegmente mit dem Index j=1 wird angenommen, dass die beiden Vorgängertemperaturen gleich sind. Hiermit ergibt sich Gleichung 14 zu:
$$T_{i+1,1} = T_{i,1} + \frac{\Delta x \cdot a}{v_{ab} \cdot R^2} \cdot (T_{i,2} - T_{i,1}) \cdot \frac{3}{2} \cdot N^2 \tag{Gleichung 16}$$
Randbedingung an Strangoberfläche
Im letzten Radialsegment bei j=N existiert keine vorhergehende Temperatur mit dem Index j+1. Daher wird an dieser Stelle eine Hilfstemperatur benötigt, die mit der Umgebungstemperatur, also der Kühlwassertemperatur, verknüpft ist. Hierfür wird eine Hilfsschicht definiert, die sich eine Schrittweite hinter dem letzten Segment befindet und somit den Index j+1 darstellt.
Es ist anzumerken, dass sich die berechneten Temperaturen jeweils in der Mitte der definierten Segmente befinden, vergleiche Abbildung 2. Das bedeutet, dass für j=N, also das letzte Segment, nicht die Oberflächentemperatur berechnet wird. Die Oberfläche liegt um die Länge verschoben vor, siehe Abbildung 3. Wie die Oberflächentemperatur bestimmt wird, wird in Abschnitt 1.4 erläutert.
Zur Bestimmung der Temperatur in der definierten Hilfsschicht wird die Randbedingung dritter Art (oder auch Newton-Randbedingung) betrachtet, die für den konvektiven Wärmeübergang verwendet wird. Die jeweilige Hilfstemperatur kann hier graphisch ermittelt werden, vergleiche Abbildung 3. [BK97], [VDI06]
$$T_{i,Hilfs.} = T_{i,N} + \frac{\Delta r}{\frac{\lambda}{\alpha} + \frac{\Delta r}{2}} \cdot (T_U - T_{i,N}) \tag{Gleichung 17}$$
Mit Hilfe der Steigung zwischen $T_{i,N}$ und $T_U$ kann die Hilfstemperatur $T_{i,Hilfs.}$ bestimmt werden. Der Abstand ergibt sich aus dem Gleichgewicht zwischen dem Wärmestrom der an die Umgebung abgegeben wird und dem vom Strang über Wärmeleitung nachgelieferten Wärmestrom, vergleiche [BK97]. Für die Berechnung des Wärmeübergangskoeffizienten und der dafür benötigten Nusselt-Zahl wird der Fall eines bewegten Zylinders in einem ruhenden Fluid mit der Annahme Pr = 10 herangezogen [VDI06].
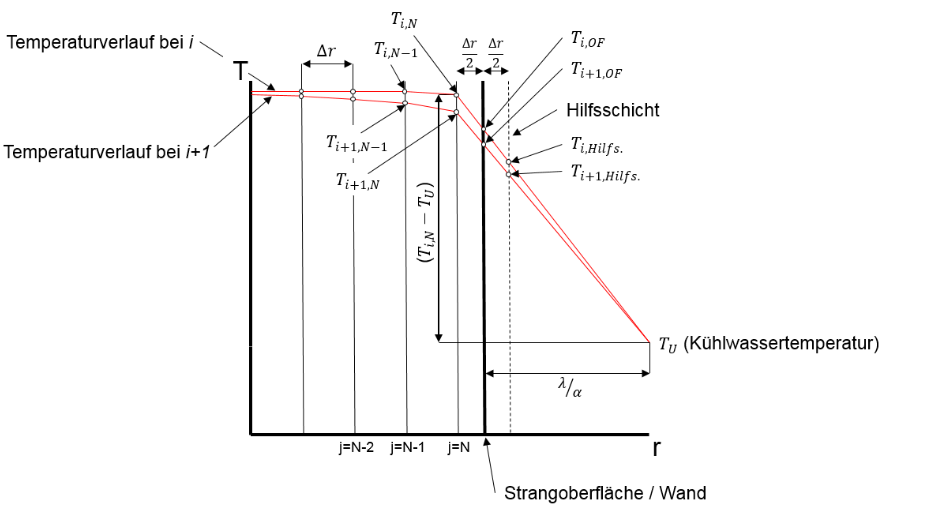
Abbildung 3: Beispielhafte Temperaturverläufe bei i und bei i+1
Konvergenzkriterium
In Anlehnung an das Binder-Schmidt-Verfahren (siehe [BK97]) wird für den Faktor (Fourier-Zahl) aus Gleichung 13 bzw. Gleichung 14 die folgende Grenze definiert:
$$\frac{\Delta t \cdot a}{\Delta x^2} \leq \frac{1}{2} \tag{Gleichung 18}$$
Für die radiale sowie axiale Segmentanzahl werden folgende Mindestwerte festgelegt:
$$N_{min} = \frac{\alpha \cdot R}{2\lambda} \tag{Gleichung 19}$$
$$M_{min} = N^2 \cdot 2 \cdot \frac{\lambda}{\rho \cdot c_p} \cdot \frac{L}{v_{ab} \cdot R^2} \tag{Gleichung 20}$$
Berechnung der Ausgabegrößen
In SIGMA werden nach der Berechnung der Kühlstrecke verschiedene Temperaturen ausgegeben. Diese werden folgendermaßen berechnet:
Kerntemperatur:
$$T_{i,Mitte} = T_{i,1} \tag{Gleichung 21}$$
Oberflächentemperatur:
$$T_{i,OF} = \frac{(T_{i,N} + T_{i,Hilfs.})}{2} \tag{Gleichung 22}$$
Mitteltemperatur:
$$T_{i,Mittel} = \frac{2}{N^2 + N} \cdot \sum_{j=1}^{N} j \cdot T_{i,j} \tag{Gleichung 23}$$
Literatur
[BK97] Bosnjakovic, F.; Knoche, K. F.: „Technische Thermodynamik Teil II„; Dr. Dietrich Steinkopff Verlag, GmbH & Co. KG; Darmstadt; 1997
[FP08] Ferziger, J. H.; Peric, M.: „Numerische Strömungsmechanik“; Springer-Verlag Berlin Heidelberg; 2008
[Mar11] Martin, H.: „Numerische Strömungssimulation in der Hydrodynamik„; Springer-Verlag Berlin Heidelberg; 2011
[VDI06] Verein Deutscher Ingenieure: „VDI – Wärmeatlas“; Springer-Verlag Berlin Heidelberg; 2006